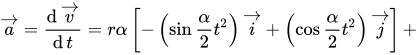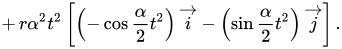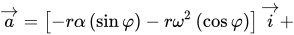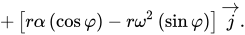Movimiento circular
Una partícula P se mueve en una circunferencia. Colocamos un eje de coordenadas XY y en el origen O del sistema de coordenadas en el centro de la circunferencia.
Entonces es
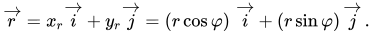
Análogo a la velocidad y a la aceleración podemos definir la velocidad angular ω así
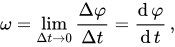
y a la aceleración angular α
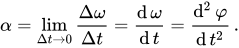
Cuando t = 0 es también φ = 0, entonces es
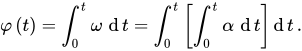
![{\displaystyle \varphi \left(t\right)=\int _{0}^{t}{\omega \,\operatorname {d} t}=\int _{0}^{t}{\left[{\int _{0}^{t}{\alpha \,\operatorname {d} t}}\right]}\operatorname {d} t\,.}](../../_assets_/eb734a37dd21ce173a46342d1cc64c92/f88051e114316d650fb4fd419d2f83eac12c73e1.svg)
Un movimiento circular con velocidad angular constante se lo llama uniforme. Entonces
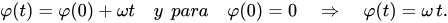
La ecuación del vector posición es
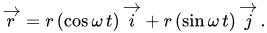
Con esto nos da la velocidad
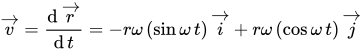
y
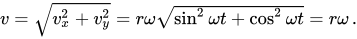
Efectuando el producto escalar entre los vectores r y v obtenemos:
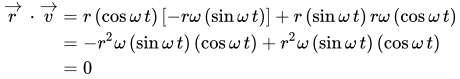
![{\displaystyle {\begin{aligned}{\overrightarrow {r}}\,\cdot {\overrightarrow {v}}&=r\left({\cos \omega \,t}\right)\left[-r\omega \left({\sin \omega \,t}\right)\right]+r\left({\sin \omega \,t}\right)r\omega \left({\cos \omega \,t}\right)\\&=-r^{2}\omega \left({\sin \omega \,t}\right)\left({\cos \omega \,t}\right)+r^{2}\omega \left({\sin \omega \,t}\right)\left({\cos \omega \,t}\right)\\&=0\end{aligned}}}](../../_assets_/eb734a37dd21ce173a46342d1cc64c92/2452256307901ce1a7b53b4592a6da7b29915a0e.svg)
Con lo cual resulta que los vectores r y v son perpendiculares. Para la aceleración tenemos que
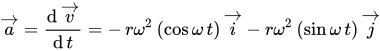
y así
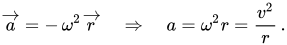
La aceleración esta dirigida hacia O (aceleracion centripeta), y su modulo es constante.
Aqui la aceleración angular α es constante y también ω(0) = 0
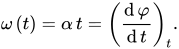
También, cuando φ(0)=0, así para el angulo de rotación
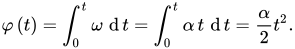
Así tenemos también que
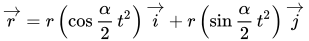
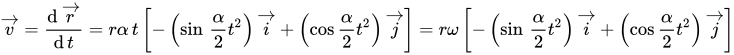
![{\displaystyle {\overrightarrow {v}}={\frac {\operatorname {d} {\overrightarrow {r}}}{\operatorname {d} t}}=r\alpha \,t\left[{-\left({\sin \,{\frac {\alpha }{2}}t^{2}}\right){\overrightarrow {i}}+\left({\cos {\frac {\alpha }{2}}t^{2}}\right){\overrightarrow {j}}}\right]=r\omega \left[{-\left({\sin \,{\frac {\alpha }{2}}t^{2}}\right){\overrightarrow {i}}+\left({\cos {\frac {\alpha }{2}}t^{2}}\right){\overrightarrow {j}}}\right]}](../../_assets_/eb734a37dd21ce173a46342d1cc64c92/610a2564823b8defefeeecbe611e585aca6af86a.svg)
y
![{\displaystyle +\,r\alpha ^{2}t^{2}\left[{\left({-\cos {\frac {\alpha }{2}}t^{2}}\right){\overrightarrow {i}}-\left({\sin {\frac {\alpha }{2}}t^{2}}\right){\overrightarrow {j}}}\right].}](../../_assets_/eb734a37dd21ce173a46342d1cc64c92/b85262543608f244520a74930287c29b567f7430.svg)
o
![{\displaystyle +\left[{r\alpha \left({\cos \varphi }\right)-r\omega ^{2}\left({\sin \varphi }\right)}\right]{\overrightarrow {j}}.}](../../_assets_/eb734a37dd21ce173a46342d1cc64c92/f61d1f3b5ba7920a08d07a4d4628620cad7e77e3.svg)
Así, podemos deducir que la componente radial de la aceleracion (y su dirección) es

y su componente tangencial es

La velocidad angular como medida de dirección
A veces es muy útil ver a la velocidad angular como medida de la dirección y representarlo a través de un en el eje de